通用技术来源:2025学年第二学期天域全国名校协作体高三4月联考
第 24 题
答案与解析
本题解析
参考答案
B
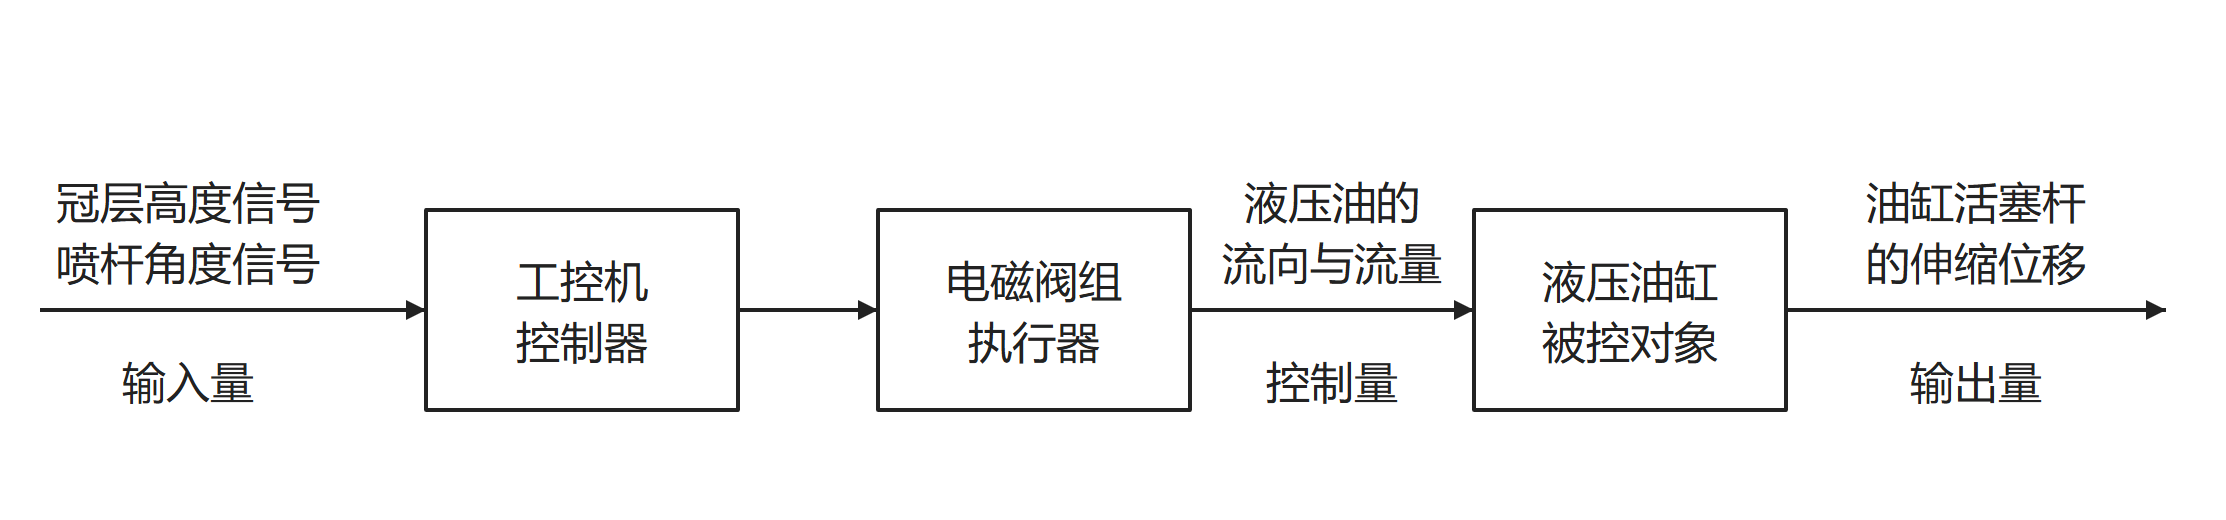
本题以液压油缸为被控对象,输出量是油缸活塞杆的伸缩位移。工控机接收冠层高度和喷杆倾斜角度信号,分析后向电磁阀组发出指令;电磁阀组改变液压油的流向与流量,使油缸伸缩。因此,工控机是控制器,电磁阀组是执行器。按题目划定的子系统边界,高度与角度信号作为输入量,题图未设置油缸伸缩位移的检测、返回和比较环节。
选项分析
问题反馈
解析有疑问或显示异常?请先复制题目信息,再打开反馈表单填写。
题目编号:2026_04_G3_tianyuxiezuoti_q024